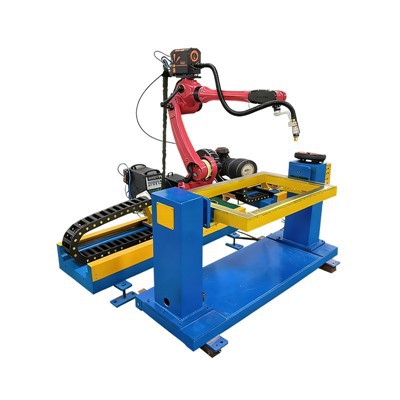
Mikä on hitsausrobotti
Mitä on robottipistehitsaus
Robottipistehitsauksella tarkoitetaan vastuspistehitsaustoimenpiteitä, jotka suoritetaan asentamalla hitsauspistooli teollisuusrobottivarteen. The pistehitsausrobottikantaa hitsauspistoolia kahden tai useamman päällekkäisen metallilevyn kiinnittämiseksi kuparielektrodien kautta ja siirtää suuren sähkövirran levyjen läpi. Levyjen kosketuspisteissä syntyy lämpöä sähkövastuksen vuoksi, jolloin pieni alue metallia sulaa sulan altaan muodostamiseksi. Kun se on jäähtynyt ja jähmettynyt, muodostuu hitsauskimpale-eli hitsausliitos-. Koska hitsauspistoolia kantaa ohjelmoitava robottivarsi, pistehitsausrobotti voi suorittaa toistuvan hitsauksen automaattisesti sadoissa ennalta määritellyissä paikoissa ohjelmoitujen ohjeiden mukaisesti ilman manuaalista käyttöä, mikä mahdollistaa jokaisen hitsauskohdan tarkan replikoinnin.
Pistehitsaus VS vastushitsaus
Näitä kahta termiä käytetään usein vaihtokelpoisina, mutta pistehitsaus on itse asiassa yksi osa vastushitsausprosessiperheestä, joka sisältää myös saumahitsauksen ja projisointihitsauksen. Kaikilla tämän luokan hitsausmenetelmillä on sama toimintaperiaate: hitsauslämpöä tuottaa työkappaleiden luontainen sähkövastus elektrodipaineen alaisena, ei ulkoisten liekkien tai täytehitsauslankojen vaikutuksesta. Pistehitsauksen pääpiirre on, että jokainen hitsi muodostaa vain itsenäisen piste{2}muotoisen liitoksen metallilevyjen limittäiselle alueelle. Pistehitsausrobotin toteuttama automatisoitu hitsaustila vain korvaa manuaalisen käytön ja kiinteän laitteiden sijoittelun, kun taas itse hitsauksen fyysinen perusperiaate pysyy ennallaan.

Miksi käyttää robottiautomaatiota pistehitsaukseen

01
Tasainen hitsin muodostumisen laatu
02
Korkea tuotantotehokkuus
03
Vahva jäljitettävyys
04
Turvallisempi automaattinen toiminta
Robottipistehitsaustyöaseman ydinkomponentit
Robottipistehitsaustyöasema perustuu kolmen suuren järjestelmän koordinoituun toimintaan: hitsauspistoolin, joka muodostaa hitsauskimpaleita, teollisuusrobotin, joka kiinnittää ja kohdistaa hitsauspistoolin, sekä ohjaimen, joka synkronoi robotin liikkeen ja hitsauksen ajoituksen. Näiden kolmen komponentin yhteensopivuus määrää suurelta osin koko tuotantolinjan hitsauksen laadun ja toiminnan vakauden.

Kevyt pneumaattinen hitsauspistooli
Hitsauspistoolin, muuntajan ja kaapeleiden kokonaispaino määrää robotin nimelliskuorman. Kolme avainparametria on asetettava etusijalle mallin valinnassa:
Hyötykuormakapasiteetti: Sen on tuettava hitsauspistoolin koko kokoonpano ylimääräisellä turvamarginaalilla.
Työsäde: Varmista, että elektrodin suojus ulottuu kaikkiin työkappaleen hitsauskohtiin.
Akselien lukumäärä: Määrittää robotin joustavuuden välttää törmäykset monimutkaisten työkappalerakenteiden kanssa.

Robottipistehitsauksen toimintaperiaate
Jokainen robottipistehitsaustoiminto perustuu kahteen ydinelementtiin: nelivaiheiseen{0}}hitsausjaksoon liitoksen muodostusta varten ja joukkoon hitsausprosessia ohjaavia avainparametreja. Vain ymmärtämällä nämä kaksi elementtiä voidaan hitsauksen laatua valvoa tasaisesti ja välttää piilotetut poikkeamat prosessiparametreissa.
Resistanssipistehitsaus muodostaa jokaisen liitoksen neljän peräkkäisen vaiheen kautta. Metallien sulatukseen tarvittava lämpö tulee työkappaleen omasta sähkövastuksesta ulkoisten liekkien tai täytelankojen sijaan. Kun elektrodit puristavat metallilevyt, suuri virta kulkee limittäisten materiaalien läpi. Joule-lämpöä (I²R-lämpövaikutus) syntyy kosketusvastuksen ansiosta joulen pinnalla, joka keskittyy hitsauskohtaan ja sulattaa paikallista metallia pieneksi sulaksi altaaksi. Kun hitsausvirta on katkaistu, elektrodit pysyvät kiinnitettyinä, jotta sula altaan jäähtyy ja jähmettyy paineen alaisena, jolloin lopulta muodostuu hitsauskimpale-varsinainen hitsausliitos. Kaikki muut työvaiheet auttavat luomaan ja muotoilemaan tämän hitsauskimpaleen.
Yksityiskohtaiset käyttövaiheet:
1. Pre{0}}painevaihe: Elektrodit sulkeutuvat ja kiristysvoima nousee esiasetettuun arvoon.
2. Nykyinen hitsausvaihe: Hitsausvirta kytkeytyy päälle ja levyjen kosketuspinnat sulavat vastuslämmön vaikutuksesta.
3. Forge Holding Pressure Stage: Virransyöttö katkeaa, kun elektrodit jatkavat painetta, jolloin sula altaan jähmettyy tiheäksi hitsauskimpaleeksi.
4. Julkaisuvaihe: Elektrodit avautuvat ja robotti siirtyy seuraavaan hitsauskohtaan.
Prosessiparametrien yhdistelmä (tunnetaan myös nimellä hitsausaikataulu) päättää, voidaanko pätevä hitsauskimpale muodostaa:
1. Hitsausvirta(tuhansina ampeereina; teräksen tyypillinen alue on noin 8 000 - 15 000 ampeeria): Riittämätön virta ei muodosta kelvollista hitsauskimpaletta, kun taas liiallinen virta aiheuttaa sulan metallin roiskeita.
2. Esipainevoima-(satoja newtoneja tai paunoja{0}}voimaa): Riittämätön paine aiheuttaa helposti hitsausroiskeita. liiallinen paine ohenee metallilevyjä ja pienentää hitsauskimpaleiden kokoa.
3. Hitsausaika(mitattu vaihtovirtasykleillä tai millisekunteilla): Ohuille levyille käytetään lyhyempää hitsausaikaa, kun taas paksuille levyille vaaditaan pidempää hitsausaikaa.
4. Odotusaika: Jatkuva paine sähkökatkon jälkeen varmistaakseen hitsauskimpaleen täydellisen, lujan jähmettymisen.
5. Käyttömäärä: Maksimimäärä peräkkäisiä hitsejä, jotka pistooli voi suorittaa ennen kuin se vaatii jäähdytyksen seisokkeja, mikä määrittää myös tuotantolinjan todellisen yläkapasiteetin.
Asettamalla insinöörille todellinen vaatimus nähdäksesi sopimmeko. Lähetä osapiirustus, sykliaika ja solurajoitukset, niin palaamme kokoonpanon ja toimitusajan kanssa.